Robot Süpürge Şarja Dönmeme ve Navigasyon Sorunları
Robot süpürge aldın, hayatını kolaylaştırsın diye; ama bir bakmışsın ortada kalmış şarja dönememiş, aynı yerde dönüp duruyor, odaları atlıyor ya da bir köşeye sıkışıp kalmış. Robot süpürgelerin dertleri klasik süpürgeden farklıdır; işin içinde sensörler, haritalama ve şarj üssü vardır. Gel, robot süpürgenin nasıl yol bulduğunu en sade diliyle konuşalım; neden şarja dönemez, neden şaşırır, neyi kendin çözersin, görelim.
İçindekiler
Robot Süpürge Nasıl Yol Bulur
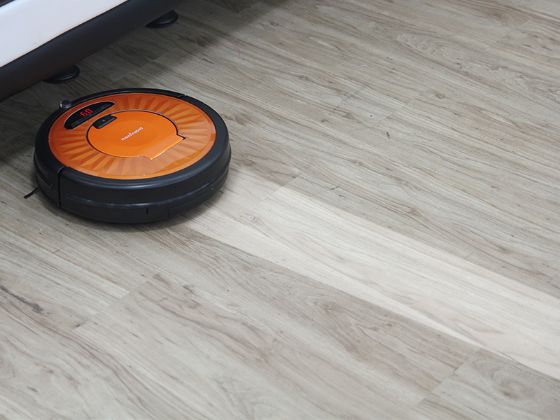
Robot süpürge, etrafını sensörlerle algılayarak gezer. Önündeki eşyaya çarpmamak için çarpma/mesafe sensörleri, merdivenden düşmemek için alttaki uçurum (cliff) sensörleri, ve yol bulmak için modeline göre ya üstünde dönen bir lazer (LIDAR) tareti ya da bir kamera kullanır. Gelişmiş modeller evin haritasını çıkarır ve odaları bu haritaya göre sistematik tarar; basit modeller ise rastgele dolaşır.
İşini bitirince ya da şarjı azalınca, robot şarj üssünü (dock) bulup kendi kendine geri döner ve bağlanır. Üs genelde kızılötesi bir sinyal yayar, robot bu sinyali takip ederek üsse yanaşır ve alttaki şarj temas noktalarıyla üsse oturur. İşte robot süpürge sorunlarının çoğu bu sistemle ilgilidir: kirlenen sensörler yanlış algılar, üsse giden yol kapalıdır ya da temas noktaları kirlidir. Çoğu sorun basit temizlik ve doğru yerleşimle çözülür.
Şarja Dönemiyorsa
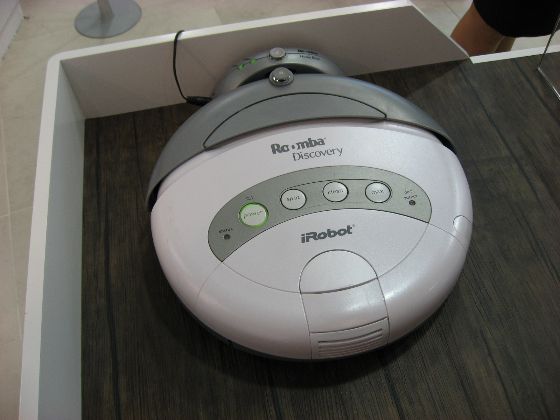
Robot işini bitirip şarja dönemiyor, ortada kalıyorsa, en sık sebep şarj üssünün konumudur. Üssü, robotun kolay bulabileceği açık bir yere koy: üssün iki yanında ve önünde boşluk olmalı (üreticiler genelde yanlarda ~0,5 m, önde ~1,5 m boşluk ister). Üssü köşeye sıkıştırmak, kablo yığınının arasına koymak ya da sürekli yer değiştirmek robotun üssü bulmasını zorlaştırır. Üssü sabit bir yerde tut.
İkinci sık neden: şarj temas noktalarının kirlenmesi. Robotun altındaki ve üssün üstündeki metal şarj uçları tozla/kirle kaplanırsa, robot üsse otursa bile şarj olmaz. Bu noktaları kuru ya da hafif nemli (sonra kuru) bezle sil. Üssün fişinin takılı ve prizde elektrik olduğundan emin ol; bazen fark edilmeden üs fişten çıkar. Robot üsse kadar gelip oturamıyorsa, giden yolda eşik/halı kıvrımı gibi bir engel olabilir.
Navigasyon ve Şaşırma Sorunları
Robot aynı yerde dönüyor, odaları atlıyor, haritayı karıştırıyorsa, bir numaralı sebep kirlenmiş sensörlerdir. Robotun altındaki uçurum sensörleri (küçük parlak pencereler) tozlanınca robot her yeri “uçurum” sanıp geri geri gider ya da tuhaf davranır; üstündeki lazer tareti ya da kamerası kirlenince yol bulamaz. Tüm bu sensör pencerelerini kuru, yumuşak bir bezle (mikrofiber) nazikçe sil; bu, navigasyon sorunlarının büyük kısmını çözer.
Robot sürekli bir köşeye/eşyanın altına sıkışıyorsa, o bölgeyi toplamak ya da uygulamadan “sanal duvar / girilmez bölge” tanımlamak çözüm olur. Çok dağınık zemin (yerde kablo, çorap, oyuncak) robotu takılıp durdurur; süpürtmeden önce yeri toplamak gerekir. Haritalı modellerde harita bozulduysa, uygulamadan haritayı sıfırlayıp yeniden tarama yaptırmak düzeltir. Yazılım güncellemesi de navigasyon hatalarını çözebilir; uygulamadan güncelleme kontrol et.
Takılma, Durma ve Bağlantı Sorunları
Robot sık sık durup hata veriyorsa (sesli uyarı ya da uygulamada hata kodu), sebep genelde fırçaya dolanan saç-iptir (sonraki yazının konusu) ya da tekerleğe takılan bir şeydir; robotu ters çevirip alt kısmı kontrol et. Tekerleklerin serbest döndüğünden, fırçaların temiz olduğundan emin ol. Toz haznesi doluysa da bazı robotlar durur; hazneyi boşalt.
Robot Wi-Fi’ye / uygulamaya bağlanmıyorsa, çoğu robotun yalnızca 2,4 GHz Wi-Fi ağını desteklediğini unutma; telefonun 5 GHz’e bağlıyken robotu kuramayabilirsin, 2,4 GHz ağı kullan. Modem ile robot arası mesafe ve şifre doğruluğu da önemli. Uygulama bağlantısı kopduysa robotu ve modemi yeniden başlatmak, gerekirse uygulamadan cihazı silip yeniden eklemek çözer. Bağlantı sorunları robotun süpürmesini engellemez ama harita ve uzaktan kontrol için gereklidir.
Bakım, Yerleşim ve Özet
Robot süpürgeyi sorunsuz tutmanın yolu düzenli bakım ve doğru yerleşimdir. Sensör pencerelerini ve şarj temas noktalarını haftada bir sil. Şarj üssünü sabit, açık bir yere kur ve yerini değiştirme. Süpürtmeden önce yerdeki kablo, çorap, küçük eşyaları topla; robotun önünü aç. Haritalı modellerde oda/bölge ayarlarını bir kez düzgün yapmak sonraki temizlikleri sorunsuzlaştırır.
Özet olarak sınır şu: şarj üssünü doğru konumlandırma, şarj temas noktalarını ve sensörleri temizleme, yeri toplama, haritayı sıfırlama/yeniden tarama, yazılım güncelleme, 2,4 GHz Wi-Fi ile bağlama güvenle kendin yapabileceğin ve robot süpürge sorunlarının büyük çoğunluğunu çözen işlerdir. Bunlara rağmen robot şarj tutmuyor (batarya yaşlanmış), sensör donanımı ya da anakart arızalıysa, iş yetkili servise kalır. Ama servise gitmeden önce mutlaka sensör ve temas noktası temizliği ile üs yerleşimini kontrol et; sorun çoğunlukla bu basit şeylerdedir.